在复杂受限空间里,返程常与前进同样重要。智能返航可以利用已观察到的环境帮助规划返回路径,减轻部分操作负担,但不能让飞手忽略电量、通信、障碍变化和任务终止条件。
原厂功能的基本思路
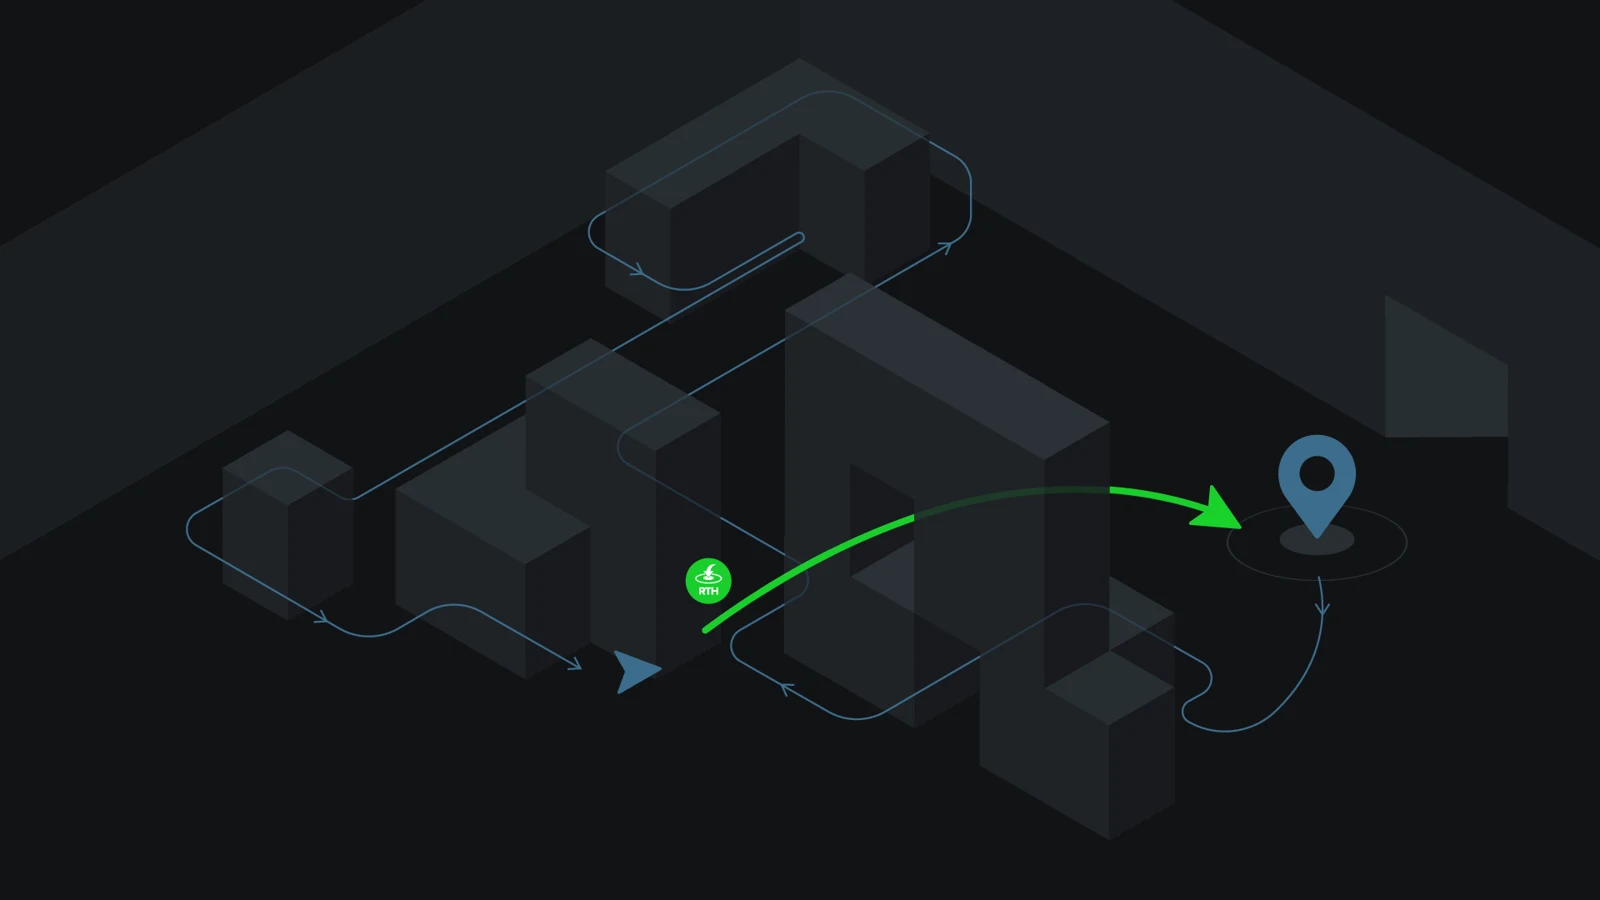
Flyability 介绍的智能返航利用 Elios 3 的环境感知与自主算法计算返回路径,飞手可以监控并重新接管。公开资料还介绍了飞行时间管理提示,并说明相应功能与软件订阅有关。
采购时应核对当前软件版本、机型和许可,不将宣传文章中的功能默认为所有旧设备或基础配置已经具有。交付培训也需要覆盖触发、监控、接管和异常处理。
图 1:受限空间任务与通信路径示意。图片来源:Flyability 官方资料。
与简单原路返回的区别
传统理解中的返航可能是沿原轨迹退回,或在室外按预定高度返回。受限空间智能返航则需要利用现场几何判断路径,不能把室外无人机的返航经验直接套用到室内设备。
算法依赖可用的环境和定位信息。地图质量、通信、可通行空间和动态障碍都会影响任务,具体限制应以操作手册为准。通用宣传中的“最短路径”不应被理解为任何情况下都保证安全到达。
电量提示为什么仍需人工判断
预计剩余飞行时间受电池状态、载荷、动作和环境影响。系统提示可以辅助决策,但现场可能出现需要额外停留、绕行或重新接触测量的情况。不能等到提示极限才开始考虑返回。
任务规划应包含合理余量,并根据实际消耗调整。旧电池、较重载荷和复杂接近条件应分别验证,不能用最理想续航去计算全部作业距离。
返航与通信恢复不是同一件事
不同自动功能可能分别针对返回起点、信号丢失或其他情况。它们的触发与行为需要按具体版本理解,不能把名字相近的功能混为一谈。飞前应确认设置与预期一致。
对于多转角、金属遮挡的空间,应先评估通信路径和中继配置。自动功能可以辅助,但不应成为进入未经验证深部区域的唯一依据。
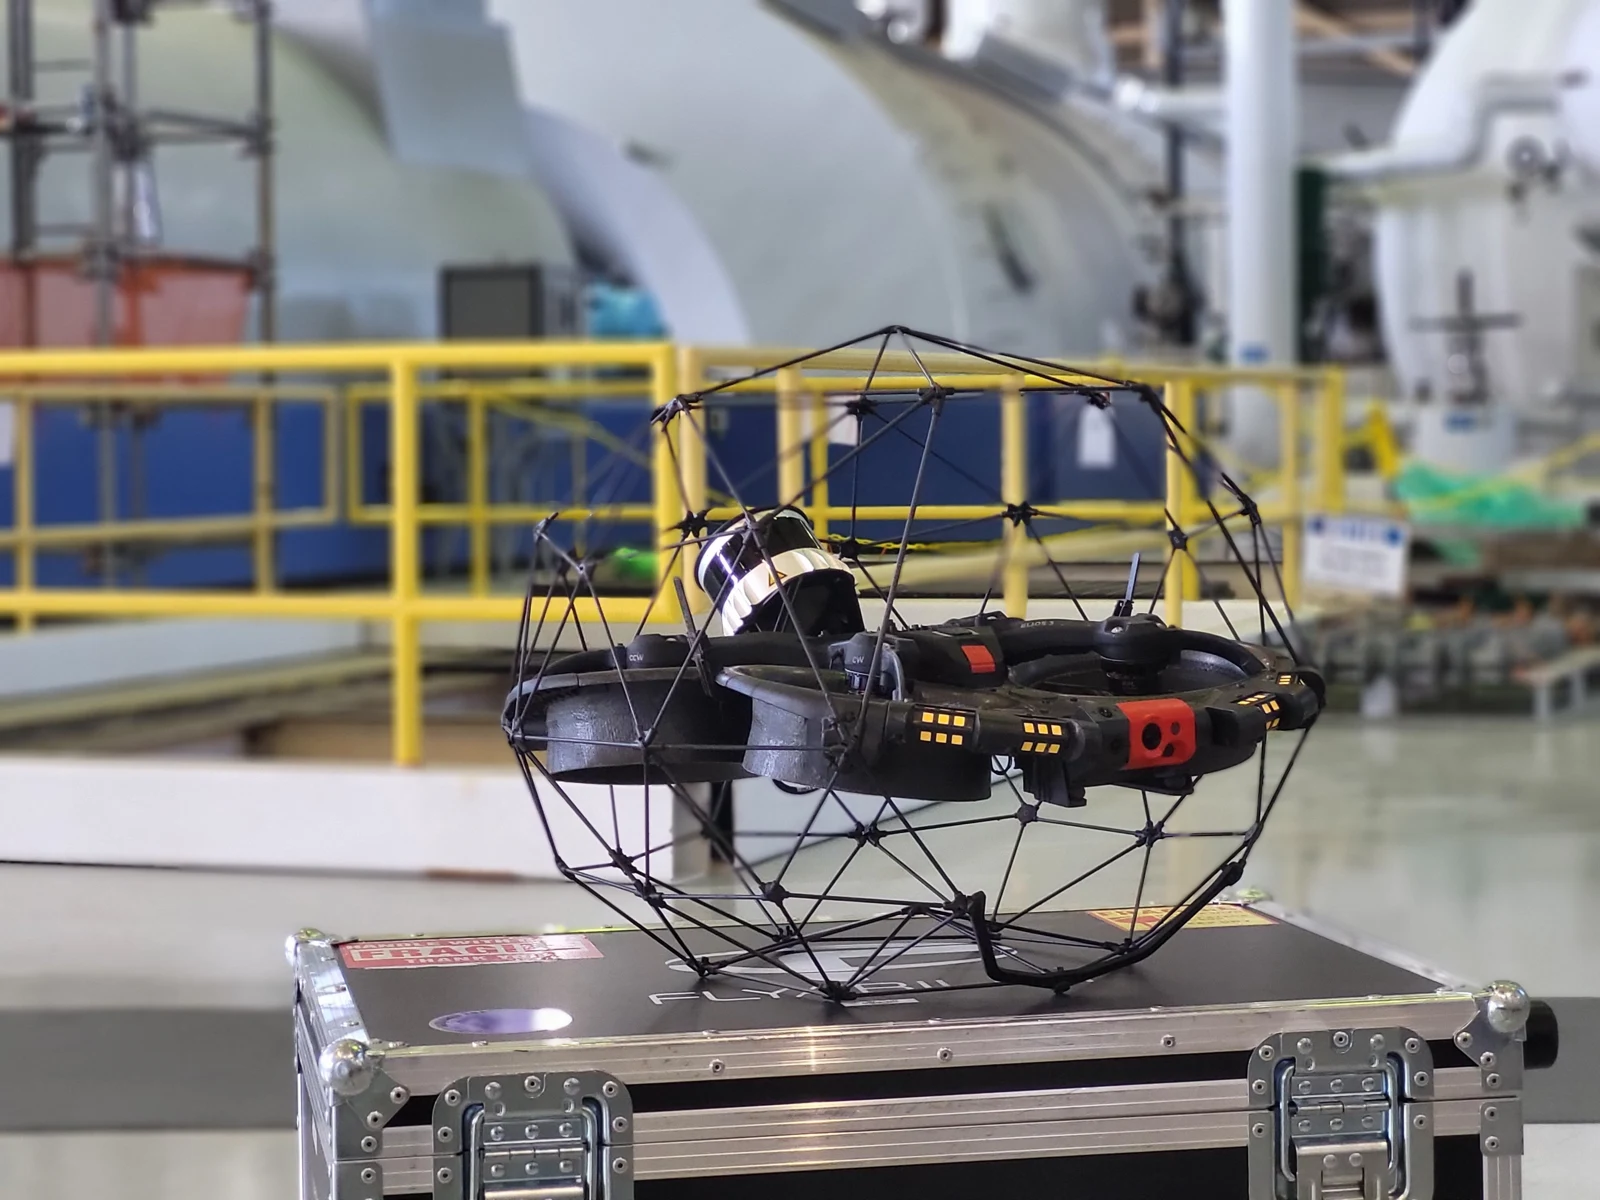
图 2:现场飞行设备准备。图片来源:Flyability 官方资料。
环境变化需要考虑
前进时可通行的位置,返回时可能被移动设备、软物或工况变化影响。细线、透明物体和狭缝也可能不适合依赖一般障碍感知处理。现场仍应尽可能稳定环境并识别特殊障碍。
飞手监控画面与状态,发现不符合预期时按训练程序处理。智能返航是辅助能力,不是允许操作者离开控制位置或停止关注任务的理由。
在培训中怎样验证
先在受控、可回收环境练习功能,再逐步增加转角和复杂度。训练包含正常返回、人工接管和终止任务,确认人员理解界面提示及设备行为。不能把首次实际高风险任务当作功能试验。
软件升级后应核对行为变化和设置,必要时重新进行受控验证。经验应记录到团队程序中,避免只依赖某一位熟练飞手。
对检测数据有什么影响
返航主要服务于飞行管理,并不保证检测覆盖已经完成。设备顺利回来,但某些表面未拍清或测点无效,任务仍需要补充。现场应分别检查飞行成功与数据完整性。
若返航过程中采集了额外数据,也需按质量标准判断是否可用,不自动把全部路径影像当成正式检查。检测目的、速度和观察角度仍然重要。
采购与任务规划建议
技术协议明确软件许可、适用版本、培训和维护支持,要求供应方展示真实流程及限制。现场方案列出返回策略、通信和电量管理、可接受环境及异常回收安排。
智能返航能够提高操作便利性,合理使用应当建立在更清楚的任务规划上。把自动化能力与人员判断配合,才能在复杂空间中获得可靠数据并保持可控的作业过程。
返航演练应在受控条件下进行,并覆盖人工接管与任务终止流程。
异常后的任务恢复也需要计划
受限空间任务中,定位、通信、接近或设备状态异常可能使采集中断。团队应提前明确何时停止继续深入、如何记录中断位置、哪些数据需要重新获取以及设备回收由谁组织。具体处置应遵循设备说明与现场程序,不宜依靠临时尝试。
恢复作业后,需要检查前后架次的数据是否保持相同的资产定位和覆盖规则。如果重新起飞改变了局部坐标或观察顺序,应在数据合并时核对,不要把重复区域算成新增覆盖,也不要遗漏中断点之间的空间。
报告中记录异常事件及其对数据的影响,区分设备运行问题与实际结构指示。对未完成区域给出清楚的后续安排,比在模型中简单隐藏缺口更有价值。客户评估设备能力时,也可以通过代表性任务观察团队如何识别数据质量下降、如何结束任务和如何完成复核,而不只观看理想条件下的演示。
设备与项目咨询
资料依据与适用范围
Flyability 官方案例与技术资料;司福斯特中文整理,2026-09-19 核对。本文将原厂公开事实与工程实施建议分开说明,案例中的时间、温度、效率及测量结果不作为其他项目的保证值。原始配图保留原厂标注,配有中文说明。
本文为 SafedTech 基于品牌公开资料整理的中文技术文章,重点用于选型和现场沟通。正式检测、验收和安全决策请以适用标准、原厂手册和项目技术协议为准。
提交检测对象、材料、缺陷、温度和现场照片,工程师会协助匹配设备与资料。
联系工程师 →