检测原理与应用边界
利用高密度激光雷达采集和 FARO SLAM 后处理,将室内飞行扫描数据重建为可导出、可测量的三维点云。
为难以布设地面扫描站的位置补充空间数据
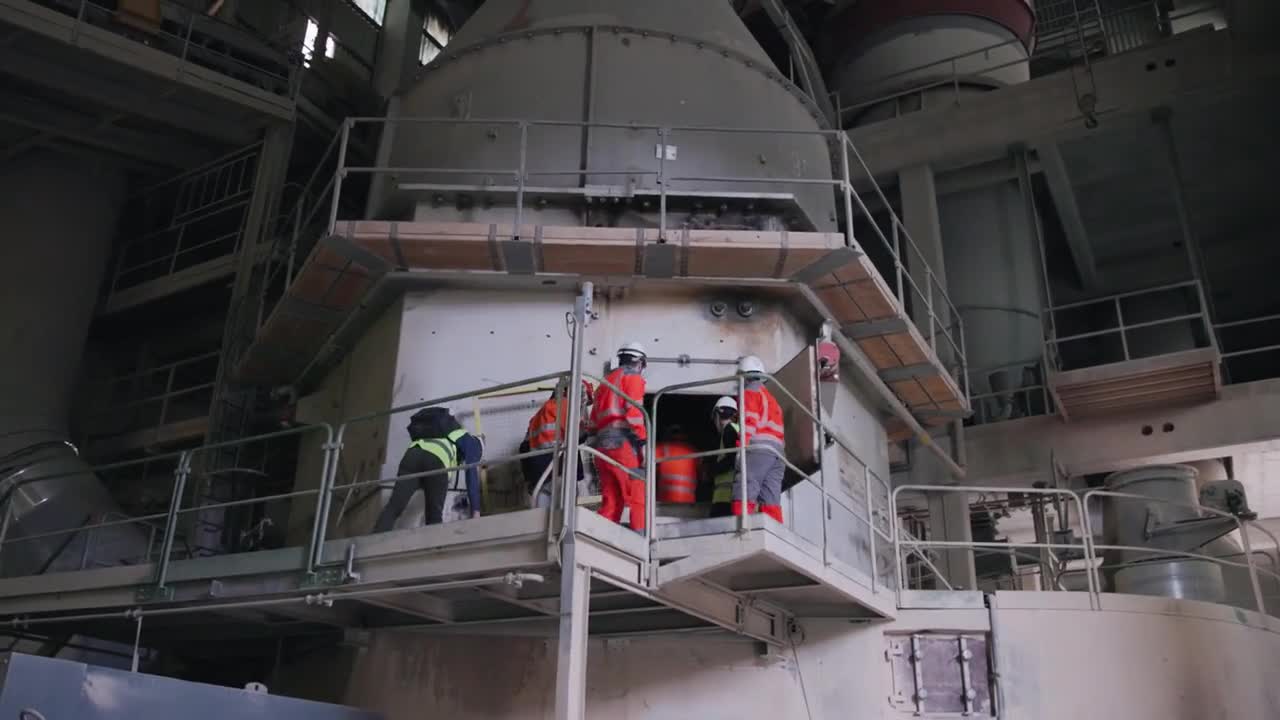
Surveying Payload 将 Elios 3 变为飞行式移动扫描平台。它适合入口有限、存在遮挡或者常规人员难以到达的区域,帮助补全固定站位扫描形成的盲区。官方展示了通过约 50 × 50 cm 开口和闭环扫描约 300 m 隧道的应用示例;实际进入能力与覆盖范围仍需结合载荷、入口形状、通信和回程余量评估。
与标准 LiDAR 配置有什么区别
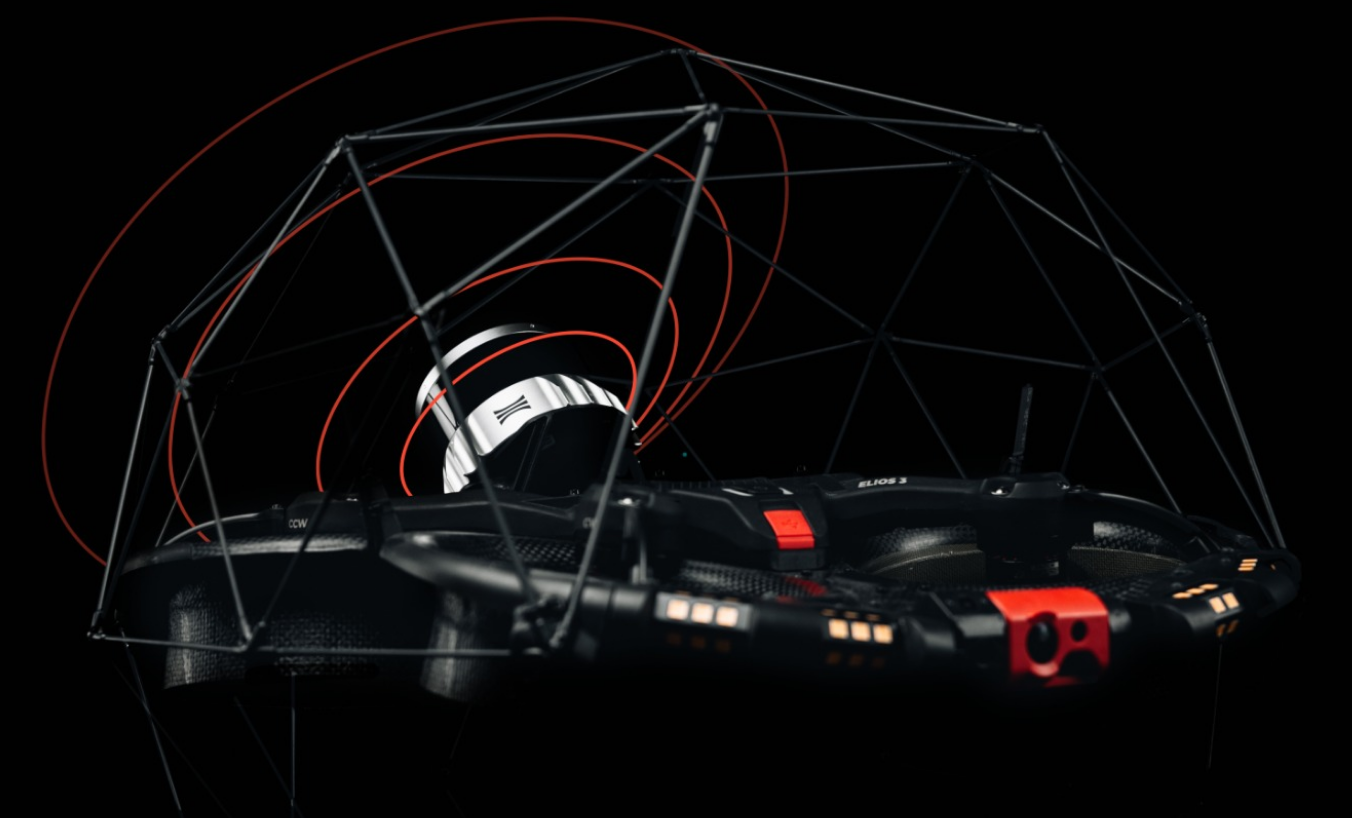
标准配置主要服务于实时定位与检查数据关联;测绘配置则以最终点云质量为目标。官网列出的 Ouster OS0-128 Rev 7 传感器与 FARO SLAM 工作流,侧重高密度采集、轨迹优化和高精度后处理。选择时应从成果用途出发:只是定位目视异常,还是需要空间尺寸、体积、断面或数字化资产记录。
如何理解官方精度数据
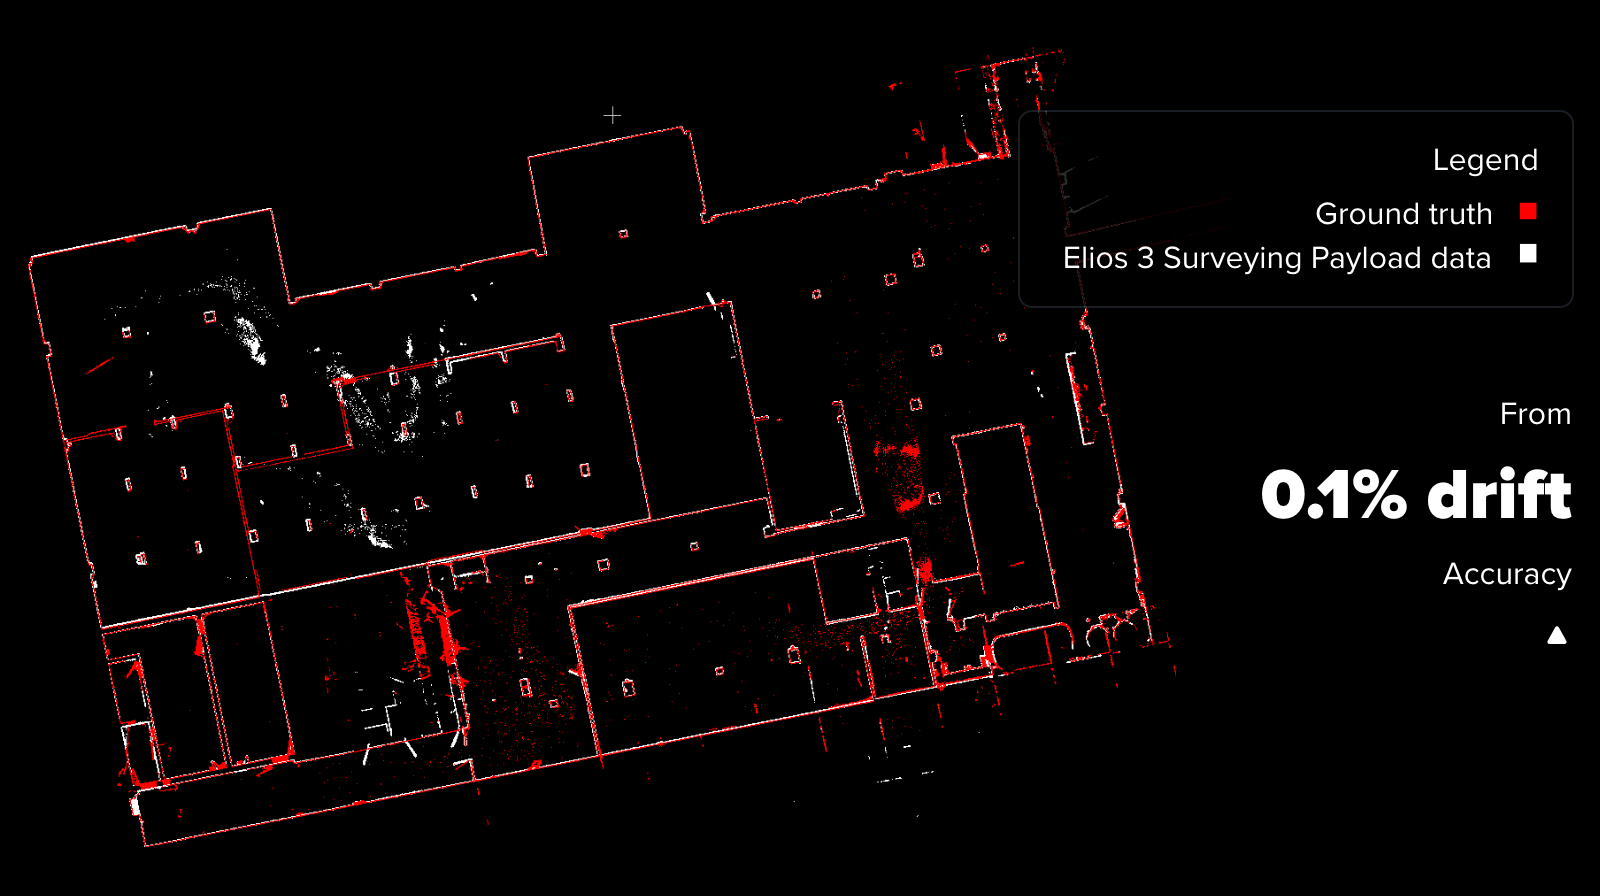
官网比较表给出测绘配置约 130 万点/秒、2σ 精密度约 ±1.2 cm,以及结构化环境约 0.1%—0.2% 的漂移参考。传感器精密度、SLAM 漂移和最终成果的绝对精度是不同指标,不能互相替代。现场几何、反射率、控制点、飞行方式和软件处理都会影响最终结果,项目验收应依据约定的检查点与误差统计。
软件处理与交付
Inspector Online 的 High-Accuracy Mapping 支持处理、可视化、分享和 LAS 导出,并可将检查视频、轨迹与测量结果放在同一环境中。官网也提供 FARO Connect 桌面离线处理的许可选项。涉及受控网络和工业敏感数据的项目,采购前应核对离线工作流、部署条件、许可周期和数据管理要求。
建议的现场工作流
首先明确坐标基准、成果精度和覆盖范围,再评估开口、通信与环境;根据原厂采集指引规划轨迹和闭环,设置必要的反射靶标或控制点;处理后检查漂移、重影和缺失区,使用独立检查点核验成果。最终交付应包含点云、坐标说明、采集和处理记录,以及未覆盖区域说明。
核心能力
- Ouster 高密度激光雷达
- FARO SLAM 后处理
- Inspector Online 工作流和 LAS 导出
- 支持复杂空间点云与视觉资料联合交付
直观看懂设备与操作流程
Flyability 官方视频,配有中文导读。点击在线播放,支持全屏查看。
三维测绘载荷介绍
了解激光测绘采集与点云用途,结合现场控制点、闭环和后处理条件评估成果精度。
原视频保留原厂画面与音轨,中文标题及导读由司福斯特整理。演示配置与软件版本可能不同,以实际交付配置为准。
产品资料下载
集中查看 Elios 3 Surveying Payload 的官方产品页、宣传资料、操作手册、数据表、测试报告和软件包。
当前页面已建立官方产品索引,暂未找到可公开下载的本地文件。请联系工程师索取最新宣传页、手册、数据表及配置资料。
联系工程师获取资料 ↗把现场资料发给工程师,我们会按材质、缺陷与报告要求给出配置建议。
咨询此产品 →