室内料堆测量常受遮挡、起伏和人员无法登堆限制。无人机激光扫描可以从更多方向观察表面,为体积计算提供数据。但体积不是由点云自动“读出来”的单一事实,它还依赖边界、底面和缺失区域处理。
原厂盐矿应用的启示
Flyability 的盐矿案例讨论了使用 Elios 3 为料堆体积计算采集数据。团队比较了新的采集方式与既有测量工作,关注覆盖、效率及减少人员接近不稳定区域的需求。
案例支持的是无人机作为测量数据采集平台的可行性,不能据此给任意料堆保证统一体积误差。对于不同物料、仓型和底面条件,需要建立自己的验证方法。
图 1:料堆空间扫描画面。图片来源:Flyability 官方资料。
体积计算先确认边界
应明确计算的是哪个仓位、哪一堆物料以及哪些附属结构需要排除。相邻料堆、挡墙、立柱和设备可能混入点云,边界不一致会直接造成跨期差异。
建议采用固定仓位编号和边界规则,并保留裁剪范围。每次盘点如果由不同人员随意圈选,结果可能变化很大,即使原始扫描本身质量良好。
底面往往比顶面更难确定
点云通常看到的是料堆表面,下面的地面并不可见。体积计算需要底面模型,可来自空仓扫描、可靠图纸或经过验证的工程假设。若地面不平,却用水平面替代,就会产生系统误差。
底面更新、修补或残留物变化后,应评估模型是否仍适用。报告明确底面来源和版本,不能只提供最终体积而省略这一关键输入。
飞行采集要减少遮挡
从多个方向采集料堆侧面、顶部和靠墙区域,保持合理重叠。高堆与狭窄仓顶之间需要确认通行、通信及回程,不能为了补齐点云而进入无法可靠返回的空间。
粉尘、物料扬起、反射特性和移动设备都会影响数据。应在允许的作业窗口采集,避免装卸过程中料堆形状不断变化,导致同一个模型混合了不同时间的表面。
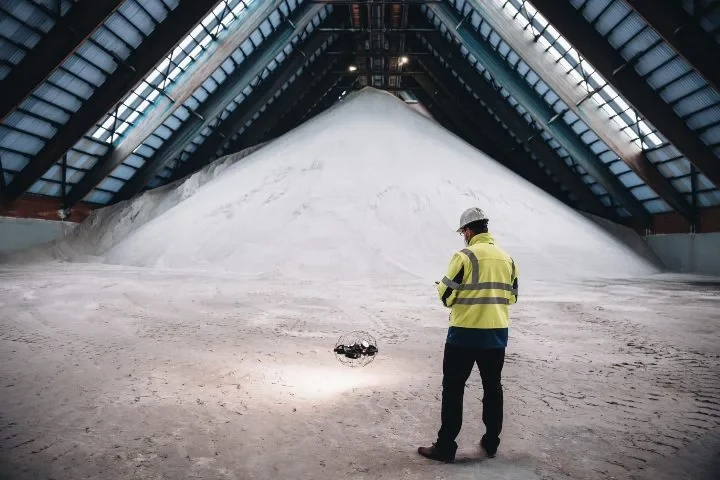
图 2:室内料仓的物料表面与接近环境。图片来源:Flyability 官方资料。
后处理不能凭外观补齐
检查点云是否有漂移、重影和缺失,剔除人员、设备或粉尘等非目标数据时保留处理规则。对于看不到的背面,应优先补采;无法补采时,说明所用补面假设及其影响。
一个平滑、封闭的模型容易给人完整测量的印象,但软件补面不等于实际观察。交付中宜区分测得表面与推定表面,让使用结果的人了解不确定性来源。
体积与质量不是同一个量
将体积换算为库存质量,还需要物料堆积密度。含水、粒径、压实和物料组成变化可能影响密度,不能固定使用一个数值后声称质量同样准确。计量用途应由项目规定取样和密度确认方式。
若只需要比较库存变化,也要保持相同边界、底面和处理流程,并考虑生产期间的出入料。不同时间采集与生产记录之间的偏差,应在盘点中解释。
怎样验证成果
可以与独立测量、已知几何或可靠的参考盘点比较,检查局部尺寸与总体体积。用于配准的控制点与独立检查点应区分,避免自我验证。项目验收应写明误差定义,而不是只说“达到厘米级”。
重复扫描同一稳定料堆有助于评价流程重复性,但不能完全证明绝对准确度。底面错误可能在每次结果中稳定存在,需要独立依据发现。
建议的交付结构
交付原始点云、处理版本、坐标基准、边界、底面、体积和质量换算假设,并附覆盖与缺失说明。这样客户可以复算,也能在底面或密度更新后继续利用已有数据。无人机提高的是数据获取能力,可信盘点仍来自完整的测量链。
设备与项目咨询
资料依据与适用范围
Flyability 官方案例与技术资料;司福斯特中文整理,2026-09-19 核对。本文将原厂公开事实与工程实施建议分开说明,案例中的时间、温度、效率及测量结果不作为其他项目的保证值。原始配图保留原厂标注,配有中文说明。
请提交材质、尺寸、缺陷、温度、表面状态和现场照片,工程师会给出设备与探头组合建议。
提交技术需求 →