无人机搭载超声探头之后,改变的是到达测点的方式,并没有改变超声需要声学连接的基本原理。Elios 3 超声载荷通过探头臂、耦合剂和稳定接触获取回波,再将测量与空间位置关联,不能理解为远距离隔空测厚。
原厂载荷的组成
Flyability 与 Cygnus 合作的载荷包括可调整探头臂、遥控耦合剂分配、可更换探头头部和实时波形显示。公开页面列出不同频率的双晶探头及单晶多回波配置,面向不同材料、厚度和表面条件。
探头频率与具体量程、盲区和曲率适应性相关,不能只按最高频率选择。供货时还需核对清洁附件、软件许可和数据复核功能是否包含在实际配置中。
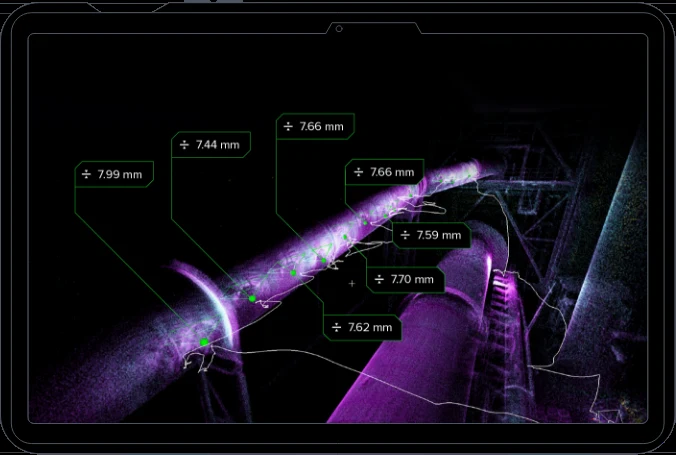
图 1:超声检测位置与空间信息的关联示例。图片来源:Flyability 官方资料。
为什么需要耦合剂
空气会严重影响常规接触式超声向工件传递。耦合剂帮助填充微小间隙,让声能进入材料。表面粗糙、污物或不稳定接触都可能使回波质量下降,因此无人机必须在目标位置形成合适的接触状态。
遥控分配提高操作便利性,但不能保证任何表面都能有效测量。应核对耦合剂与材料、温度和现场清洁要求的兼容性,并管理剩余量及补充计划。
探头臂与飞行姿态
探头臂的安装方向和形状决定可达位置。配置时要考虑入口、梁板间距、目标表面方向和无人机稳定空间。能够飞到附近,不代表探头能够以正确角度接触。
局部曲率、粗糙腐蚀和边缘位置可能限制贴合。应先在可达样件或代表区域验证,再安排高处测量。防护笼能够承受一定接触,不意味着可以持续用力顶住任意结构。
实时波形比单个数字更重要
甲型扫描让技术人员检查底面回波、增益和闸门,确认厚度值来自正确声程。涂层、几何或失耦可能产生误读,仪器显示一个稳定数字也不一定代表测量正确。
关键点建议保存多个有效读数、波形和定位照片。飞行后复核可以重新选择已经记录的回波,但无法恢复当时没有采到的有效信号。数据质量不足时仍需复测。
单晶与双晶怎样选择
双晶配置常用于腐蚀测厚,但不同频率和声束几何适合不同表面、厚度和材料。单晶多回波可在相应条件下帮助处理涂层影响,实际效果仍需要验证。不能将某种模式理解成适用所有涂层。
原厂关于船级特殊设备要求的说明,只涉及相应配置与条件,不等于设备、操作者和服务商自动满足所有船级检验要求。具体项目需核对完整程序与资格。
清洁与重新定位
可更换清洁模块可以为某些测点准备表面,但其处理能力有边界。厚沉积、坚硬涂层或不允许机械接触的表面,应先确认适用性。清洁结束后,需要回到同一位置进行测量。
三维位置标记帮助回访,但实际落点仍要核对。局部点蚀区的小幅位置偏差可能导致不同厚度,因此长期比较应记录可识别参照,而不只依赖模型中的一个点。
覆盖与效率怎样评价
无人机超声主要是按计划取得点测量,不应把少量点直接等同于连续腐蚀成像。测点数量、分布和扩大检查规则由项目目标决定。效率评价应包括接近、表面准备、有效读取和复核,而不仅是每分钟接触次数。
对无法可靠测量的点,报告注明原因和替代方式。不能用邻近位置结果冒充计划测点,也不能为了提高完成率保留无效读数。
完整的交付内容
交付测点清单、材料与声速、探头和模式、有效厚度、原始波形、位置影像、温度与表面状态及未测原因。正式维修或运行判断还需设计、损伤和适用标准支持。
无人机超声的优势在于减少部分接近成本,并把测量放回三维资产背景。只有保持常规超声应有的校准、判读和可追溯要求,才能让这种新接近方式形成可信的检测结果。
从测厚能力到有效测点比例
无人机超声任务应同时评估接近、稳定接触和获得有效回波三个环节。飞到指定位置不代表探头能以适合姿态接触,成功接触也不代表涂层、锈蚀和曲率条件下必然获得可信厚度。任务计划应为代表性表面试测和必要复核留出时间。
统计结果时,将计划点位、实际尝试点位、有效测点和复核完成点分别列出。对于失败点记录原因,例如姿态限制、耦合不足或波形无法解释。不能以最后成功的少数点证明所有目标区域都可以采用同样方式检测。
客户验收可抽取重要点位,核对校准、接触画面、原始波形与空间位置是否关联。对异常读数进行重复测量或其他方法复核,并确认结果来自同一实际位置。保存这些证据,比只交付一张厚度数字表更能体现无人机搭载超声测量的工程价值,也有利于后续再检时保持一致。
设备与项目咨询
资料依据与适用范围
Flyability 官方案例与技术资料;司福斯特中文整理,2026-09-19 核对。本文将原厂公开事实与工程实施建议分开说明,案例中的时间、温度、效率及测量结果不作为其他项目的保证值。原始配图保留原厂标注,配有中文说明。
本文为 SafedTech 基于品牌公开资料整理的中文技术文章,重点用于选型和现场沟通。正式检测、验收和安全决策请以适用标准、原厂手册和项目技术协议为准。
提交检测对象、材料、缺陷、温度和现场照片,工程师会协助匹配设备与资料。
联系工程师 →