 超声检测
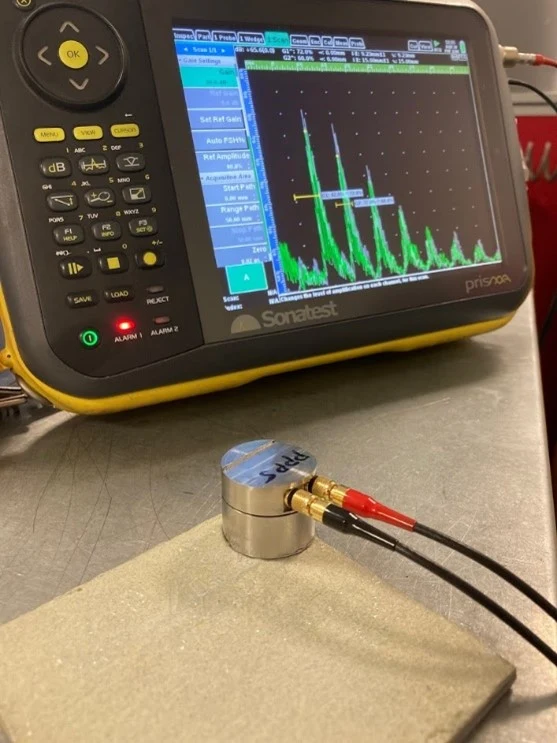
双晶超声探头穿涂层测厚:回波模式与现场验证要点
保留防腐涂层开展测厚,可以减少局部打磨和后续修复,但“穿涂层”并不是对所有涂层、所有表面都有效的通行证。涂层材料、厚度、粘结状态和声学界面都会影响测量,需要结合探头与回波模式进行验证。
阅读完整技术文章 ↗
读懂检测原理、参数边界与数据,帮助选型和现场应用。
超声检测保留防腐涂层开展测厚,可以减少局部打磨和后续修复,但“穿涂层”并不是对所有涂层、所有表面都有效的通行证。涂层材料、厚度、粘结状态和声学界面都会影响测量,需要结合探头与回波模式进行验证。
阅读完整技术文章 ↗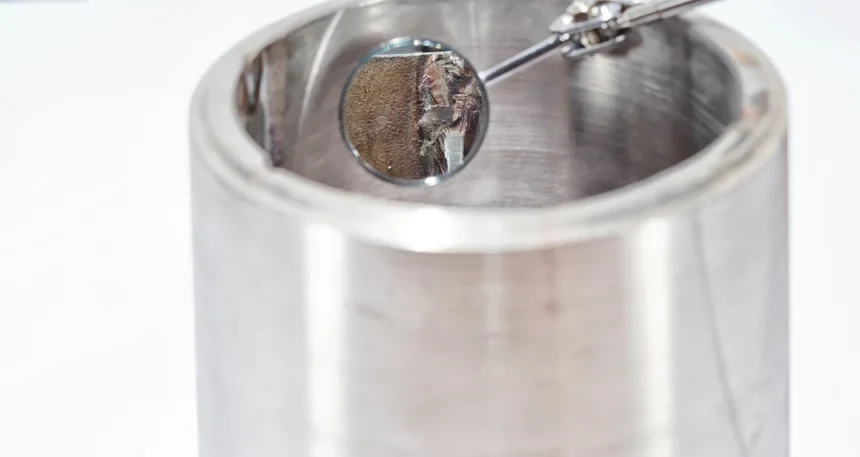 工业无人机
无人机把摄像机送入人员难以接近的位置,为内部检查提供了新的观察方式。但目视检测始终受可见表面、照明、成像和判读条件限制。“看见异常”“确认缺陷性质”和“判断结构是否可继续使用”是不同层次的工作。
阅读完整技术文章 ↗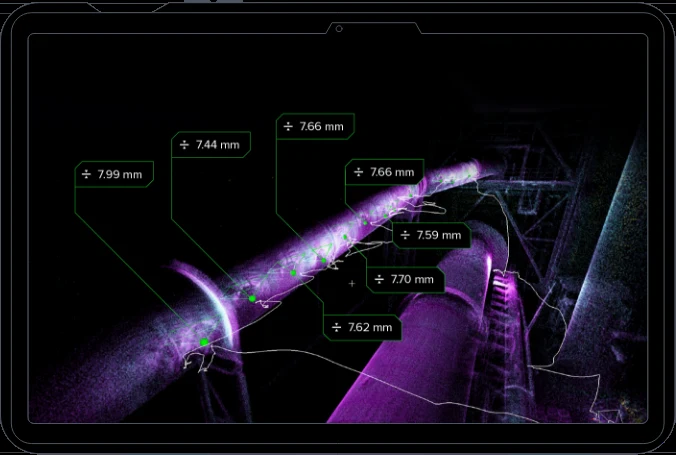 工业无人机
无人机搭载超声探头之后,改变的是到达测点的方式,并没有改变超声需要声学连接的基本原理。Elios 3 超声载荷通过探头臂、耦合剂和稳定接触获取回波,再将测量与空间位置关联,不能理解为远距离隔空测厚。
阅读完整技术文章 ↗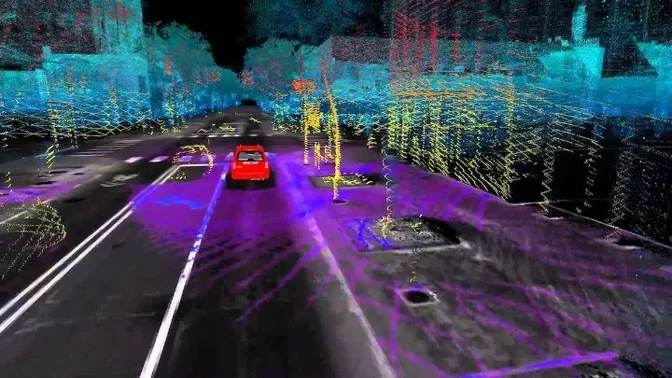 工业无人机
地下巷道、储罐和厂房内部往往没有可靠卫星定位信号。工业无人机仍能在这些空间中保持位置并建立地图,通常依赖传感器观察周围环境,再通过算法估计自身运动。同步定位与建图是这一思路的名称,不是一项能够消除所有飞行限制的单独功能。
阅读完整技术文章 ↗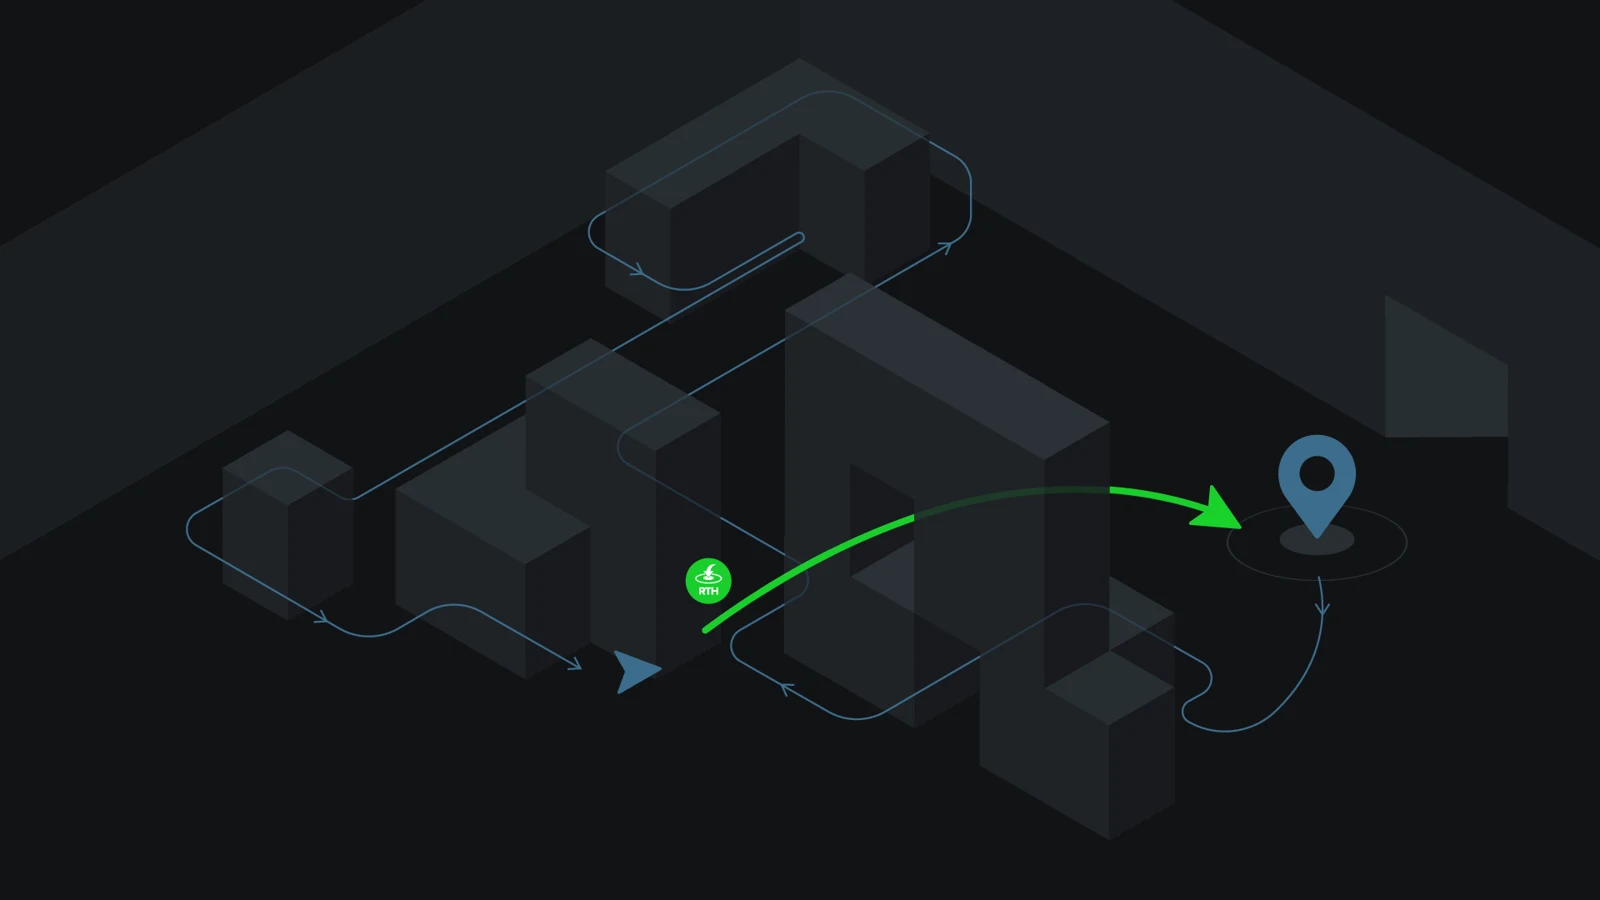 工业无人机
在复杂受限空间里,返程常与前进同样重要。智能返航可以利用已观察到的环境帮助规划返回路径,减轻部分操作负担,但不能让飞手忽略电量、通信、障碍变化和任务终止条件。
阅读完整技术文章 ↗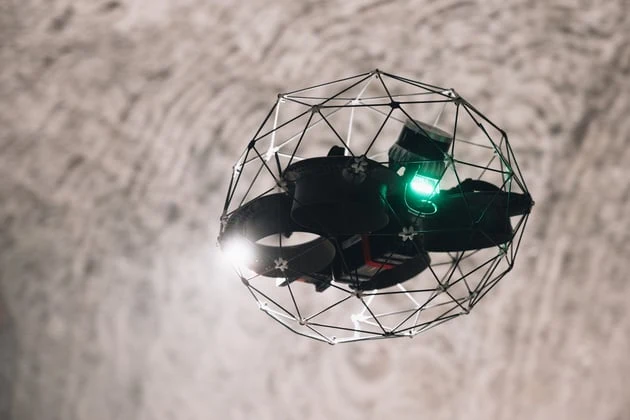 工业无人机
辐射传感器的读数需要一定响应时间,而无人机在移动。将连续读数直接涂到轨迹上,可以形成直观图像,却可能让读者误以为每个颜色都代表该位置已经充分稳定的测量。理解时间响应,是解释无人机辐射巡查数据的关键。
阅读完整技术文章 ↗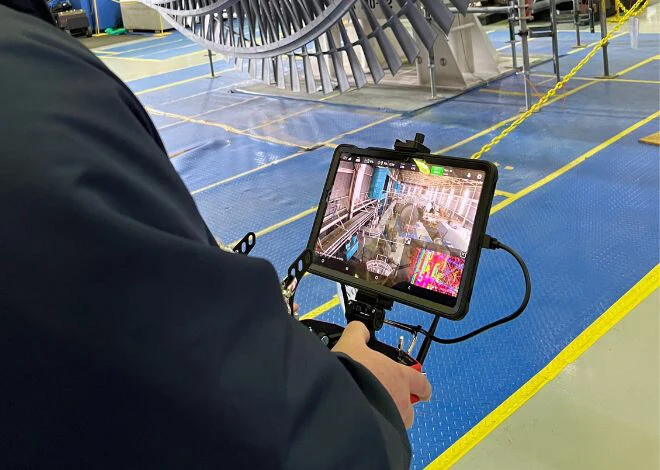 工业无人机
企业建立无人机检测能力,不只是购买一台设备和培训飞手。真正需要形成的是从任务提出、现场评估、数据采集到专业判读和维护行动的流程。设备只是其中一环,组织与数据管理决定能否长期产生价值。
阅读完整技术文章 ↗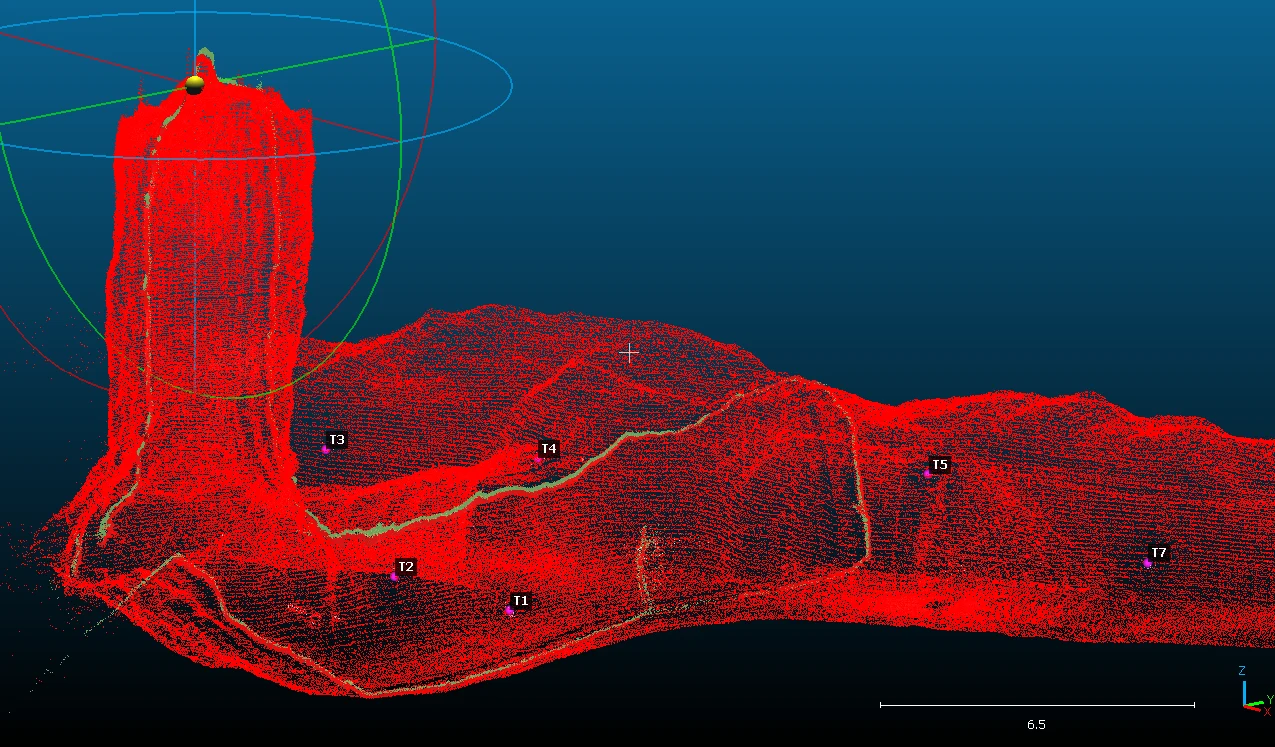 工业无人机
无人机点云通常首先建立在局部坐标中。要与厂区图纸、矿山测量或其他设备数据叠加,需要把模型关联到可靠的工程坐标。这一步称为地理或工程坐标配准,核心是参照、分布和验证,而不是简单修改文件中的坐标名称。
阅读完整技术文章 ↗